
Exemples et analyse de formes d’onde hydrauliques
Le logiciel présenté dans cet article peut être une version ancienne. Veuillez télécharger la dernière version ici.
Le kit « Moteur et hydraulique » de Pico est conçu pour vous permettre de diagnostiquer les problèmes liés au moteur et à l’hydraulique de votre équipement. Associé au WPS600, le PicoScope vous offre une visibilité inégalée sur votre système hydraulique. Grâce à la clarté des formes d’onde et aux puissantes fonctions de zoom de PicoScope, vous pouvez vraiment voir ce qui se passe d’une toute nouvelle manière.
Le système peut être utilisé à la fois pour des tests simples de signaux purement électriques, tels que l’extension et la rétraction d’un vérin hydraulique, et pour des tests complets du système, où vous pouvez examiner l’état de l’ensemble du système.
Les réglages et les connexions que vous devez utiliser dépendent du test que vous souhaitez effectuer et du véhicule que vous souhaitez tester.
Nous avons compilé ci-dessous quelques exemples pour illustrer les formes d’onde que vous pouvez voir à l’écran et ce qu’il faut rechercher pendant le processus de diagnostic.
Exemple 1 : vérin hydraulique sur un tracteur
Extension et abaissement du vérin hydraulique sur l’attelage trois points d’un tracteur.
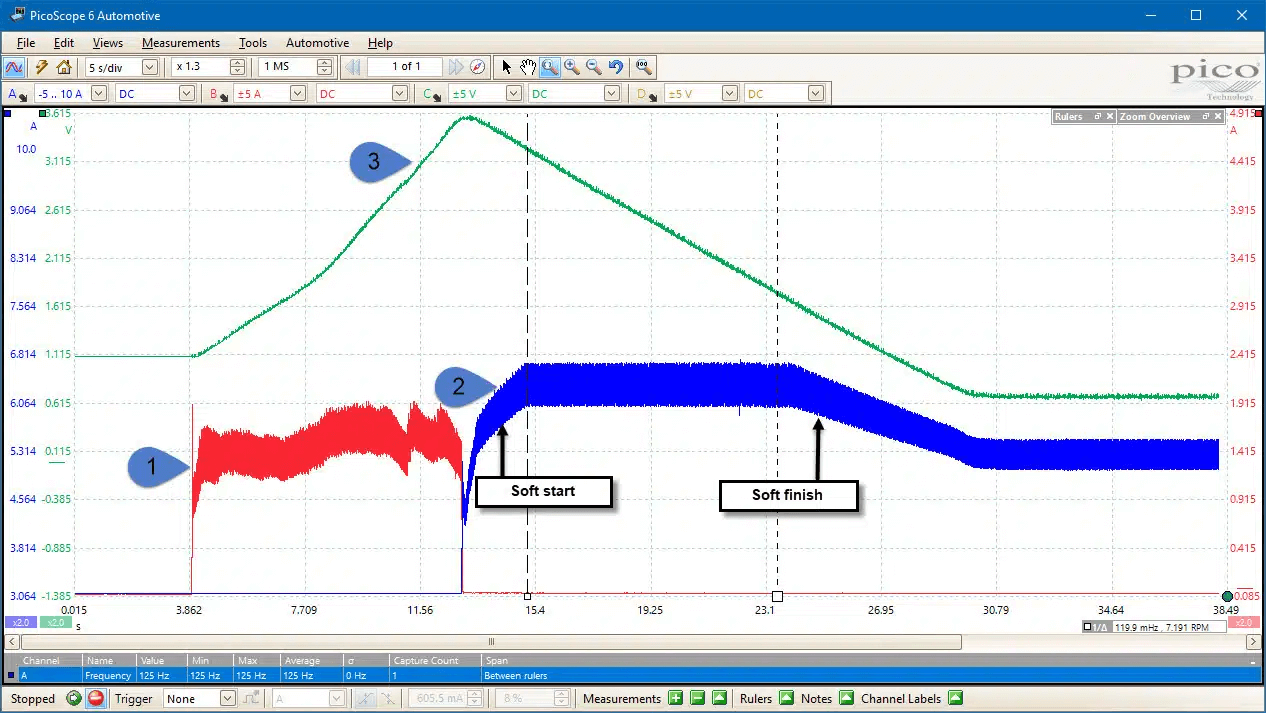
Canal A : courant sur le solénoïde d’abaissement
Canal B : courant sur le solénoïde de levage
Canal C : capteur de position
Légende des formes d’onde
Opération de levage
Opération d’abaissement
Tension du capteur de position pendant le levage et l’abaissement
Description
Dans cet exemple, vous pouvez clairement voir la différence de comportement dans le cycle de levage. Pendant le levage, l’opération était sous le contrôle de l’opérateur. Vous pouvez voir que cette forme d’onde est assez irrégulière, ce qui correspond à un fonctionnement manuel. Pendant l’abaissement, l’opération était sous le contrôle de l’ECU. La forme d’onde affiche un démarrage et une fin en douceur.
Les vannes de commande examinées dans cet exemple sont toutes deux des vannes à modulation de largeur d’impulsion (PWM). Cela signifie que le courant qui les traverse est directement proportionnel au rapport marque-espace du signal de tension de commande et que le courant médian à un moment donné donne une valeur directe de l’ouverture ou de la fermeture de la vanne. L’ondulation du courant PWM montre la fréquence sous-jacente du signal PWM (dans ce cas, 125 Hz).
Exemple 2 : Système hydraulique sur un chariot télescopique
Grâce à des tests système plus avancés, vous pouvez explorer le fonctionnement de l’ensemble du système à partir d’une seule capture. Dans l’exemple suivant, nous examinons les performances du système hydraulique d’un chariot télescopique à l’aide du débitmètre Webtec TA377 300 lpm (non inclus dans le kit).
Cette capture contient une quantité considérable d’informations de diagnostic, montrant à la fois le fonctionnement de base du système et certaines des commandes de rétroaction intégrées à ce véhicule. La vitesse du moteur peut être déduite du capteur de vitesse du vilebrequin en utilisant une mesure indiquant la fréquence du signal du vilebrequin entre deux règles rapprochées. Comme le capteur du vilebrequin de ce moteur est une roue à 60 dents, dont deux dents manquent, le régime moteur est presque identique à la fréquence du capteur du vilebrequin (le régime est supérieur de 3,5 %). Le véhicule était à l’arrêt, la flèche relevée et les fourches pointées vers le bas.
Exemple de forme d’onde
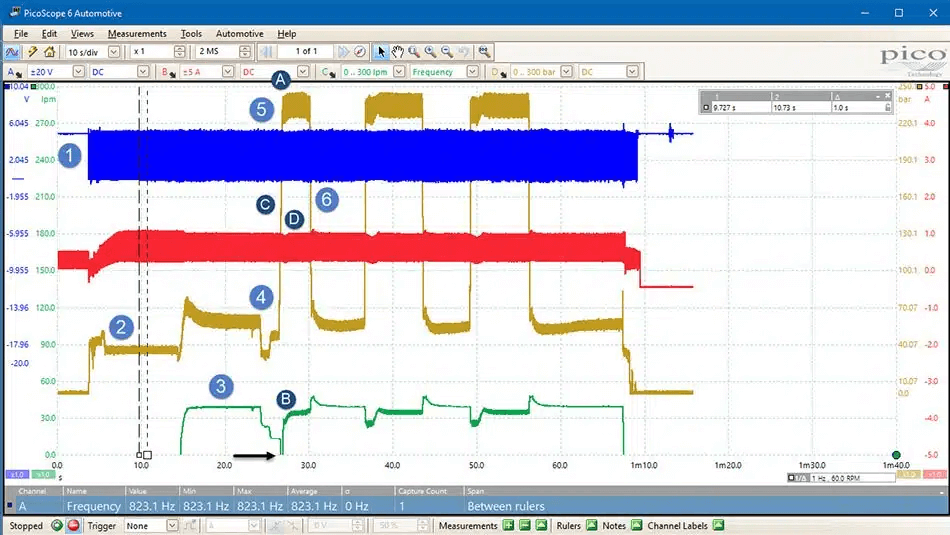
Canal A : capteur de vitesse du vilebrequin
Canal B : solénoïde de la vanne de commande principale
Canal C : débit dans la conduite auxiliaire
Canal D : pression hydraulique à la sortie de la vanne de commande
Légende de la forme d’onde
Le moteur est démarré : le capteur de vitesse du vilebrequin accélère jusqu’à sa valeur de ralenti et le système hydraulique se met sous pression jusqu’à sa pression de veille. La commande de vibration de la vanne principale démarre à une valeur minimale et augmente lentement pour éviter le calage du moteur.
La forme d’onde montre un état stable, avec le moteur au ralenti et seul le débit de veille dans le système hydraulique interne pour assurer la lubrification des principaux composants hydrauliques.
Remarque : à ce moment, il n’y a pas de débit hydraulique significatif dans la conduite auxiliaire.
Le système auxiliaire est activé avec un débit maximal de 30 l/min vers le réservoir. Le régime moteur reste constant. La pression hydraulique au niveau de la pompe a augmenté pour faire face au débit dans la conduite auxiliaire.
Les fourches sont levées pour appliquer une certaine charge au système. Comme vous pouvez le constater, le débit vers le vérin a la priorité sur la ligne auxiliaire et le débit dans la ligne auxiliaire chute à près de zéro (le débitmètre utilisé avait une lecture de débit minimum d’environ 15 l/min – en dessous de cette valeur, la trace de l’oscilloscope disparaît du bas de l’écran). Lorsque les fourches commencent à se lever, vous pouvez voir la pression de la conduite chuter à un niveau proche de celui de la veille, car il n’y a pas de charge réelle sur les fourches et la pression de veille est suffisante pour vaincre la gravité. Lorsque le vérin atteint sa butée, vous pouvez observer une légère augmentation de la pression lorsque la fonction d’arrêt en douceur du vérin se déclenche.
Une fois les fourches complètement relevées, l’opérateur applique et maintient une pression maximale sur le système afin de générer une charge maximale. Lorsque cela se produit, plusieurs choses se produisent :
- Tout d’abord, la pression atteint le maximum du système.
- Le débit est réacheminé vers la ligne auxiliaire, car le vérin des fourches n’a plus besoin d’un débit important.
- Le moteur ralentit lorsque la charge augmente en raison de la demande de puissance accrue. Si vous calculez la vitesse du moteur lorsque le système atteint sa charge maximale, vous constaterez que la vitesse approximative du moteur passe d’environ 820 tr/min à 720 tr/min. Une fois que le régime a baissé de la valeur prédéfinie, le système anti-calage du moteur se déclenche pour le maintenir en marche.
- La vanne de commande principale à modulation de largeur d’impulsion (PWM) est légèrement relâchée pour décharger le moteur. Vous pouvez le constater à la légère baisse du courant maximal (canal B). Cette décharge, associée aux commandes électroniques du moteur, permet à l’ECU de ramener le moteur au nombre de tours correct. Un effet supplémentaire de la baisse de pression est le caractère arrondi du virage initial, lorsque la pompe atteint sa pression maximale.
- L’opérateur cesse d’appliquer une pression sur le cylindre de fourche. Bien que les fourches ne bougent pas physiquement, vous pouvez observer une baisse de pression. Lorsque cela se produit, la charge sur le moteur est supprimée et celui-ci commence à accélérer. L’ECU du moteur utilise le système hydraulique comme un frein et ouvre légèrement la soupape de commande principale afin d’appliquer une charge supplémentaire au moteur, ramenant ainsi sa vitesse à la valeur correcte aussi rapidement que possible.
Description
À partir de ce test simple, nous pouvons voir comment la commande électronique du système est appliquée pour gérer le fonctionnement de l’ensemble du système.
Il est important de comprendre qu’un défaut qui semble simple, tel que « le moteur cale lorsqu’une charge hydraulique importante est appliquée », peut être dû à des problèmes liés soit au moteur, soit au système hydraulique. La possibilité de relier directement les performances du système hydraulique aux signaux du moteur, tels que les injecteurs ou le capteur de vilebrequin, permet au technicien de voir non seulement ce qui se passe, mais aussi ce que l’ECU s’attend à voir se produire, mettant ainsi en évidence un problème.
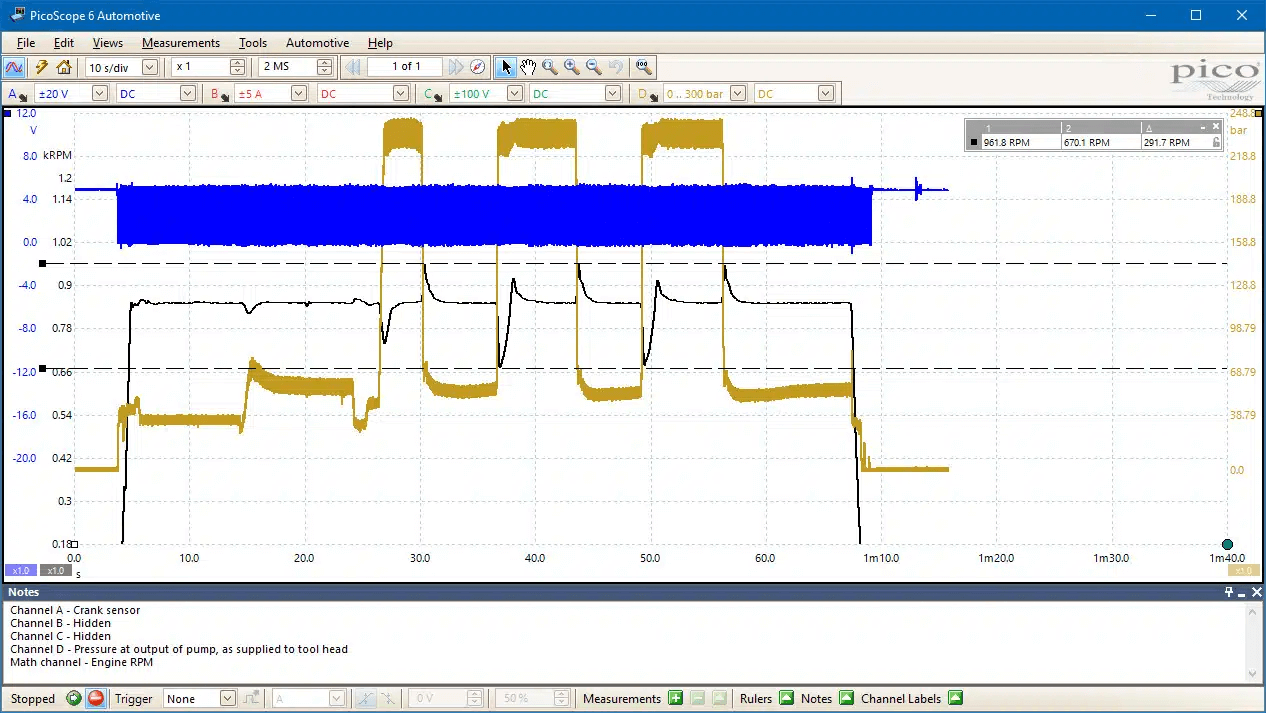
Dans PicoScope 6, vous pouvez configurer un canal mathématique pour tracer le régime moteur au fur et à mesure qu’il varie. Cela vous donne une vue graphique du comportement du système anti-calage du moteur. Notez que dans l’exemple ci-dessous, nous utilisons un filtre passe-bas avec une coupure à 2 Hz afin d’éliminer les pics provenant des dents manquantes dans la roue à relais du capteur de vilebrequin.
Exemple de formule de canal mathématique : « 1,034*LowPass(freq(A),2) », avec des unités nommées « RPM » et une plage maximale définie sur « 1200 ».
1,034 est le facteur de correction permettant de convertir les 58 impulsions par seconde du capteur de vilebrequin en RPM.
Exemple 3 : Embrayage hydraulique
Cet exemple concerne un embrayage hydraulique passant de l’embrayage A à l’embrayage B. Il illustre clairement les retards réels causés par le temps nécessaire au déplacement des tiroirs de soupape, à l’écoulement de l’huile et à la chute de pression. Notez que la transition complète ne prend que 250 ms et qu’il y a moins de 200 ms entre l’activation d’un solénoïde et la désactivation du second.
Exemple de forme d’onde
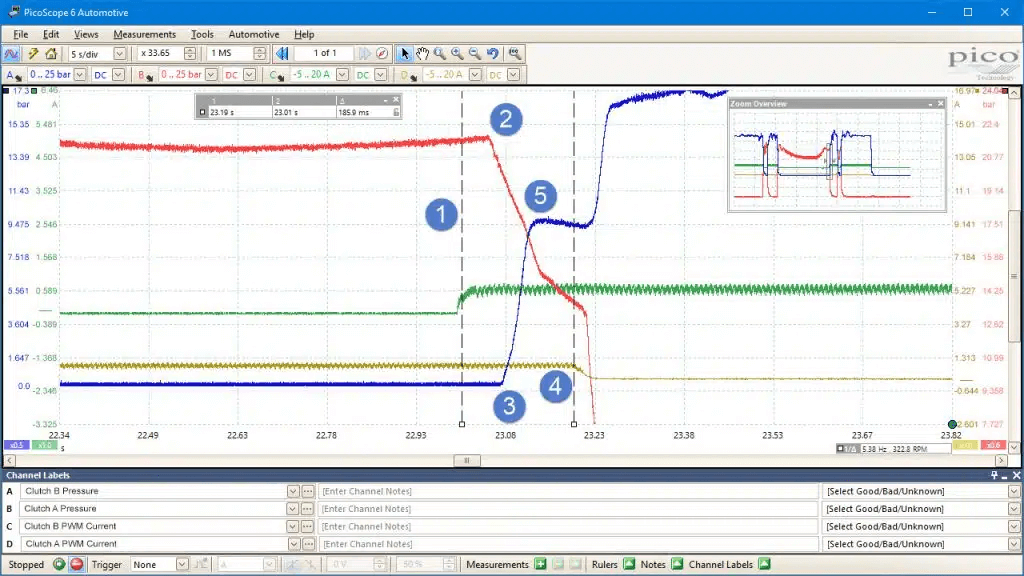
Canal A : Embrayage B – pression
Canal B : Embrayage A – pression
Canal C : Embrayage B – courant
Canal D : Embrayage A – courant
Légende de la forme d’onde
Le solénoïde de l’embrayage B est activé
La pression dans l’embrayage A commence à diminuer
La pression dans l’embrayage B commence à augmenter
Le solénoïde de l’embrayage A est désactivé
La pression dans l’embrayage B se stabilise jusqu’à ce que l’embrayage soit désactivé. La pression augmente ensuite jusqu’à atteindre sa pression de fonctionnement normale maximale.
Description
Nous pouvons voir que l’embrayage A est déjà engagé et que le signal à modulation de largeur d’impulsion (PWM) vers son solénoïde de commande est actif. Remarque : les courbes de pression des deux embrayages ont des échelles verticales différentes.
Lorsque le changement d’embrayage est activé, la première chose qui se produit est que l’alimentation électrique est mise en marche sur l’embrayage B. Pendant un court instant, rien ne semble se passer. En réalité, le tiroir se déplace physiquement dans la vanne de commande directionnelle et l’huile commence à s’écouler. Une fois que le tiroir de la vanne s’est suffisamment déplacé, nous pouvons voir que la pression dans l’embrayage A commence à diminuer. Avec cette conception d’embrayage, il existe une galerie interne entre les deux embrayages pour accélérer le fonctionnement. Au départ, la baisse de pression est causée par l’huile qui s’écoule à travers la galerie interne et directement dans l’embrayage B. Comme la pompe hydraulique de ce système (comme beaucoup d’autres) ne peut pas fournir le volume d’huile nécessaire pour remplir le deuxième embrayage tout en alimentant déjà le premier, le système est conçu pour commencer à remplir le deuxième embrayage en utilisant l’huile qui s’écoule du premier.
Lorsque le deuxième embrayage est sollicité (voir repère 5), la pression se stabilise pendant que les disques d’embrayage se déplacent. Pendant cette période, la pompe continue d’alimenter les deux embrayages en huile, mais la galerie interne veille à ce que la pression dans les deux unités s’équilibre le plus rapidement possible et à ce que la pression dans l’embrayage A diminue à mesure que la pression augmente dans l’embrayage B. Il convient de noter que le système est configuré de manière à réduire au minimum le temps de transition entre les deux embrayages afin de minimiser le patinage et l’usure des embrayages. Le comportement du système pendant cette période de transition est essentiel à la fluidité du changement. Si l’embrayage A se désengage complètement avant que l’embrayage B ne soit prêt, le véhicule ralentira brusquement avec une secousse notable. Si le chevauchement des embrayages est trop long, vous obtiendrez une usure accélérée des disques d’embrayage et un échauffement excessif de l’huile hydraulique.
Lorsque le solénoïde de l’embrayage A est désactivé, on observe un léger retard pendant que le tiroir de la soupape se déplace pour couper le débit vers l’embrayage A. Une fois cette opération terminée, on constate que la pression dans l’embrayage A chute rapidement à la pression du réservoir et que la pression dans l’embrayage B atteint la pression de fonctionnement normale. Le système fonctionne désormais normalement, l’embrayage B étant complètement engagé et l’embrayage A désengagé.